Modelbouw · vroege jaren
Mikado Logo 600 SE
Van een Align T-Rex 450 rechtstreeks naar een grote flybarless Mikado Logo 600 SE. Een bouwproject met 690 mm rotorbladen, 10S, VBar en uiteindelijk een eerste vlucht die niet helemaal volgens plan begon.
EEN GROTE STAP
Van Align T-Rex 450 naar iets heel anders.
In juli 2011 begon ik aan de bouw van een Mikado Logo 600.
Tot dat moment vloog ik met een Align T-Rex 450. Dat was een kleine helikopter en een prima platform om het vliegen mee te leren, maar overal hoorde ik hetzelfde verhaal: groter vliegt makkelijker. Een kleine helikopter is nerveus en reageert snel; een grote heli is rustiger, stabieler en daardoor veel gemakkelijker beheerst te vliegen.
Daar kwam bij dat ik naar flybarless wilde. Geen mechanische flybar (stabilisatiestang) meer, minder mechanische rompslomp en veel meer mogelijkheden om het vlieggedrag via software in te regelen.
Een verstandige tussenmaat had natuurlijk ook gekund.
Maar ik houd er wel van om af en toe een paar tussenstappen over te slaan.
De Mikado Logo 600 SE werd de volgende.
DE EERSTE INDRUK
Eerst maar eens uitpakken.
Pas wanneer de onderdelen op tafel liggen, wordt duidelijk hoe groot zo'n 600 SE werkelijk is.
De canopy (de kap) naast die van de T-Rex 450, de tailblades (staartrotorbladen), bladegrips (bladhouders) en uiteindelijk zelfs de motor: vrijwel ieder onderdeel maakte de 450 ineens klein.
De motor alleen al was indrukwekkend. Een Scorpion HK-5020-450 kV — ongeveer het formaat van een colablikje en in vergelijking met de aandrijving van de T-Rex 450 een behoorlijk stuk techniek.
Ook de rest van de installatie was van een andere orde: Futaba-servo's, een Futaba 8FG-zender, de Mini VBar en een flinke stapel onderdelen waar uiteindelijk één helikopter uit moest ontstaan.
FRAME EN AANDRIJVING
Het mechaniek.
De bouw begon met het hoofdframe, de aandrijving en de staart.
De Logo 600 SE was een verlengde uitvoering van de toenmalige Logo 600. De SE kreeg een zes centimeter langere tailboom, waardoor rotorbladen tot 690 mm konden worden gebruikt.
Een opvallend onderdeel was het grote herringbone-hoofdtandwiel.
Daarna begon de heli langzaam zijn uiteindelijke proporties te krijgen. Hoofdas, tailboom (staartbuis), swashplate en rotorkop kwamen erbij en op een gegeven moment stond er niet langer een verzameling onderdelen op de werktafel, maar herkenbaar een grote modelhelikopter.
Wat is er bijzonder aan een herringbone main gear?
Herringbone betekent visgraat. De tanden lopen in twee tegengestelde schuine richtingen en vormen samen een V. Mikado gebruikte bij deze generatie een Module 1-hoofdtandwiel met 106 tanden. Module 1 geeft de maat van de vertanding aan.
Door de schuine vertanding kunnen meerdere tanden tegelijk kracht overbrengen. Eén schuine tandrichting veroorzaakt ook een kracht langs de as. De tegengestelde helft helpt die axiale kracht op te heffen.
Mikado beschreef deze aandrijving als soepel, efficiënt en stil. Dat zijn de voordelen waarmee de fabrikant hem destijds presenteerde; de vorm van de tanden verklaart waarom de krachtoverdracht geleidelijk kan verlopen.
Technische achtergrond: Mikado · catalogus 2010, Mikado · Logo 600 SE 2010–2013, KHK · visgraatvertanding.
DE LANGE STAARTBUIS
De staartsectie.
De staart werd stap voor stap opgebouwd voordat de lange tailboom aan het hoofdframe kwam.
Juist hier werd zichtbaar wat de SE anders maakte. De langere tailboom gaf ruimte voor de 690 mm hoofdrotorbladen en daarmee een aanzienlijk grotere rotorschijf.
FLYBARLESS
Swashplate en rotorkop.
De Logo was flybarless. De traditionele mechanische flybar ontbrak; de stabilisatie en verdere aansturing werden elektronisch geregeld door de Mikado Mini VBar.
De swashplate is de beweegbare schijf rond de hoofdas die de aansturing van de servo’s aan de rotorbladen doorgeeft.
Voor de swashplate gebruikte ik drie Futaba BLS-451-servo's. De staart werd aangestuurd door een Futaba BLS-251.
Toen de swashplate, servo's, bladegrips en rotorkop eenmaal samenkwamen, begon ook het bovenste deel van de heli werkelijk vorm te krijgen.
Met de Edge 690 mm main blades erbij werd opnieuw duidelijk hoe groot de stap vanaf de T-Rex 450 eigenlijk was.
Waarom verschillende servo’s voor swashplate en staart?
De drie swashservo’s bewegen samen de swashplate. Daarmee veranderen ze de stand van de hoofdrotorbladen: samen voor meer of minder draagkracht, en verschillend om de heli te laten kantelen. Ze moeten daarbij krachtig, precies en snel werken. Daarvoor gebruikte ik drie Futaba BLS-451’s.
De staartservo heeft een andere taak. Hij verandert de stand van de staartrotorbladen om de draairichting van de romp te regelen. Daar zijn vooral heel snelle, kleine correcties nodig. De Futaba BLS-251 was bedoeld voor dit soort heli-staart- en gyrotoepassingen.
Het zijn dus niet vier servo’s met precies dezelfde functie. Drie regelen de hoofdrotor; één houdt de staart onder controle.
Technische achtergrond: Futaba · GY701-handleiding, BLS251.
MOTOR EN AANDRIJVING
Motor en aandrijving.
De aandrijving werd gevormd door een Scorpion HK-5020-450 kV. Dat was bepaald geen klein motortje. Scorpion gaf hem destijds op voor maximaal 3770 watt continu en 5320 watt piekvermogen gedurende vijf seconden. De motor woog 445 gram en was bijna zes centimeter in doorsnede.
Dat zegt misschien meer over de schaal van deze heli dan alleen het typenummer. Scorpion ontwierp deze motor voor grote elektrische modelhelikopters. In mijn 10S Logo zat daarmee behoorlijk wat vermogen voorhanden. De opgegeven maxima zijn fabrieksspecificaties, geen meting van het vermogen dat mijn heli tijdens normaal vliegen gebruikte.
Mijn eerste indruk was minder cijfermatig.
Hij leek vooral op een colablikje.
450 kV — en nee, dat betekent geen kilovolt
Bij deze motor betekent kV het aantal omwentelingen per minuut per volt, niet kilovolt. De Scorpion HK-5020-450 draait onbelast ongeveer 450 omwentelingen per minuut voor iedere volt voedingsspanning.
Dat is een motortoerental, niet het toerental van de rotor. De tandwieloverbrenging verlaagt het toerental en vergroot het beschikbare koppel aan de hoofdas.
Een relatief lage kV past bij een hoge accuspanning en de aandrijving van een grote rotor. Zo kunnen motor en overbrenging worden gekozen voor het benodigde rotortoerental en de flinke koppelvraag. Onder belasting ligt het werkelijke motortoerental lager dan de eenvoudige onbelaste berekening.
Technische achtergrond: Scorpion · catalogus 2010.
DE INSTALLATIE
Elektronica en bedrading
VBar en accu’s
De Logo vloog op twee Turnigy nano-tech 5S 4000 mAh 45–90C LiPo's die in serie werden gebruikt.
Samen vormden ze een 10S-LiPo-opstelling, goed voor zo'n 37 volt nominaal en 42 volt volgeladen. Een behoorlijk serieuze accuspanning dus.
Ook hierbij maakte de vergelijking met de T-Rex-450-accu's direct duidelijk dat we inmiddels in een andere categorie terecht waren gekomen.
Wat deed de Mini VBar eigenlijk?
VBar staat voor Virtual Flybar. Een traditionele flybar is een mechanische stabilisatiestang bij de rotorkop. De Mini VBar verving die stang en de bijbehorende mechaniek met sensoren en software.
MEMS-bewegingssensoren meten hoe snel de heli rond zijn drie assen draait: roll (zijwaarts kantelen), pitch (voor- of achterover kantelen) en yaw (draaien om de verticale as). De software vergelijkt die beweging met de stuurcommando’s en berekent de passende servocorrecties.
Dat maakt het geen autopilot. Ik moest zelf blijven vliegen. Wel kon ik via software instellen hoe de heli op mijn bediening reageerde en hoe de stabilisatie werkte.
Dat was in 2011 precies wat mij erin aansprak: minder mechanische rompslomp en tegelijkertijd veel vrijheid bij het afstellen.
Technische achtergrond: Mikado · oorspronkelijke Mini VBar-handleiding, VStabi · Mini VBar 5.0.
Wat betekent 10S, 4000 mAh en 45–90C?
De S staat voor serie. Een 5S-pack bevat vijf cellen in serie; twee zulke packs in serie leveren samen 10S. Een gewone LiPo-cel heeft ongeveer 3,7 volt nominale spanning en is volgeladen ongeveer 4,2 volt. Voor tien cellen is dat circa 37 en 42 volt.
In serie tellen de spanningen op. De capaciteit blijft hier 4000 mAh, oftewel 4 Ah; het wordt geen 8000 mAh.
De C-rating beschrijft de door de fabrikant opgegeven ontlaadstroom als veelvoud van de capaciteit. Bij 4 Ah betekent 45C rekenkundig 180 ampère; 90C is 360 ampère. Die tweede waarde werd als kortstondige belasting opgegeven.
Dat zijn fabrikantclaims, geen onafhankelijk gemeten garantie dat het pack die stromen in elke situatie goed verdraagt. De werkelijke spanning onder belasting, temperatuur en conditie van de accu blijven bepalend.
Technische achtergrond: HobbyKing · Turnigy nano-tech 5S 4000 mAh 45–90C, HobbyKing · betekenis van C-ratings.
Regelaar en aansluiting
Tussen accu en motor zat een KONTRONIK POWERJIVE 120+ HV. De regelaar stuurde de brushless motor aan, hield via de heli-governor het rotortoerental zo constant mogelijk en voedde via de ingebouwde BEC ook de boordelektronica.
Daarna begon het praktische werk: connectoren solderen, kabels maken, sleeving aanbrengen, servo's aansluiten en uiteindelijk alles zo in het frame plaatsen dat de bedrading ook werkelijk netjes en bruikbaar bleef.
Waarom zo’n grote 120 HV-regelaar?
De KONTRONIK POWERJIVE 120+ HV is een ESC: Electronic Speed Controller. Hij maakt van de gelijkspanning van de accu de aangestuurde driefasenvoeding voor de brushless motor. Door die aansturing te regelen kan hij het motortoerental beïnvloeden.
HV betekent High Voltage. Deze regelaar is volgens de JIVE-documentatie geschikt voor 16–50 volt en behoort tot de 120 ampère-klasse. De 10S-opstelling van de Logo valt dus binnen zijn opgegeven spanningsbereik. Dat betekent niet dat de motor voortdurend 120 ampère gebruikt.
De ingebouwde BEC, Battery Eliminator Circuit, levert een veel lagere voedingsspanning voor ontvanger en servo’s. Die elektronica krijgt dus niet rechtstreeks de volledige spanning van het aandrijfpakket.
Technische achtergrond: KONTRONIK · JIVE/POWERJIVE-handleiding (editie 2017).
De antistatische verbinding
Rond de Logo's werd destijds veel gesproken over zogenaamde "tail twitches": korte onverwachte correcties van de staart.
Als mogelijke oorzaak werd statische spanning genoemd die door de bewegende tandriem in de tailboom werd opgebouwd.
Daar wilde ik geen risico mee nemen.
De ground wire op mijn heli was nadrukkelijk geen standaard Mikado-kit. Ik heb zelf uitgezocht hoe ik de tailboom elektrisch met de rest van de constructie kon verbinden, zodat opgebouwde statische lading kon worden afgevoerd.
En als ik zoiets aanleg, wil ik ook weten of het werkelijk contact maakt.
Daarom heb ik alle elektrische verbindingen met een multimeter gecontroleerd: tailboom, frame, motormount — alles doormeten om 200% zeker te weten dat er daadwerkelijk geleiding was.
Waarom een antistatische verbinding?
Bij een bewegende riem kunnen contact en wrijving elektrostatische lading opbouwen. Een plotselinge ontlading vlak bij gevoelige elektronica is ongewenst. Dat was het technische principe achter de destijds besproken mogelijke verklaring voor tail twitches; het bewijst niet dat iedere onverwachte staartbeweging hierdoor werd veroorzaakt.
Een geleidende verbinding tussen relevante delen geeft lading een pad en helpt elektrische potentiaalverschillen te beperken. Bij een vliegende heli betekent dit niet dat hij letterlijk met de aarde is verbonden.
Mijn verbinding was zelf uitgezocht en geen standaard Mikado-kit. Met de multimeter controleerde ik of de gekozen verbindingen werkelijk geleidden. Zo’n meting bevestigt elektrisch contact; het is geen universele garantie dat alle mogelijke storingen zijn uitgesloten.
Technische achtergrond: Gates · elektrostatische lading bij riemaandrijvingen.
Een eigen antennemount
Niet alles kwam als kant-en-klare oplossing uit een zakje.
Voor de ontvangerantennes bestond geen mooie standaardplek en ook geen montageoplossing die mij beviel. Dat werd grotendeels aan de modelbouwer zelf overgelaten.
Dus maakte ik zelf een antennemount.
Geen wereldschokkende constructie, maar precies het soort klein probleem waar modelbouw leuk van wordt: kijken wat nodig is, iets bedenken, maken, monteren en beoordelen of het werkt.
HET EINDRESULTAAT
Klaar.
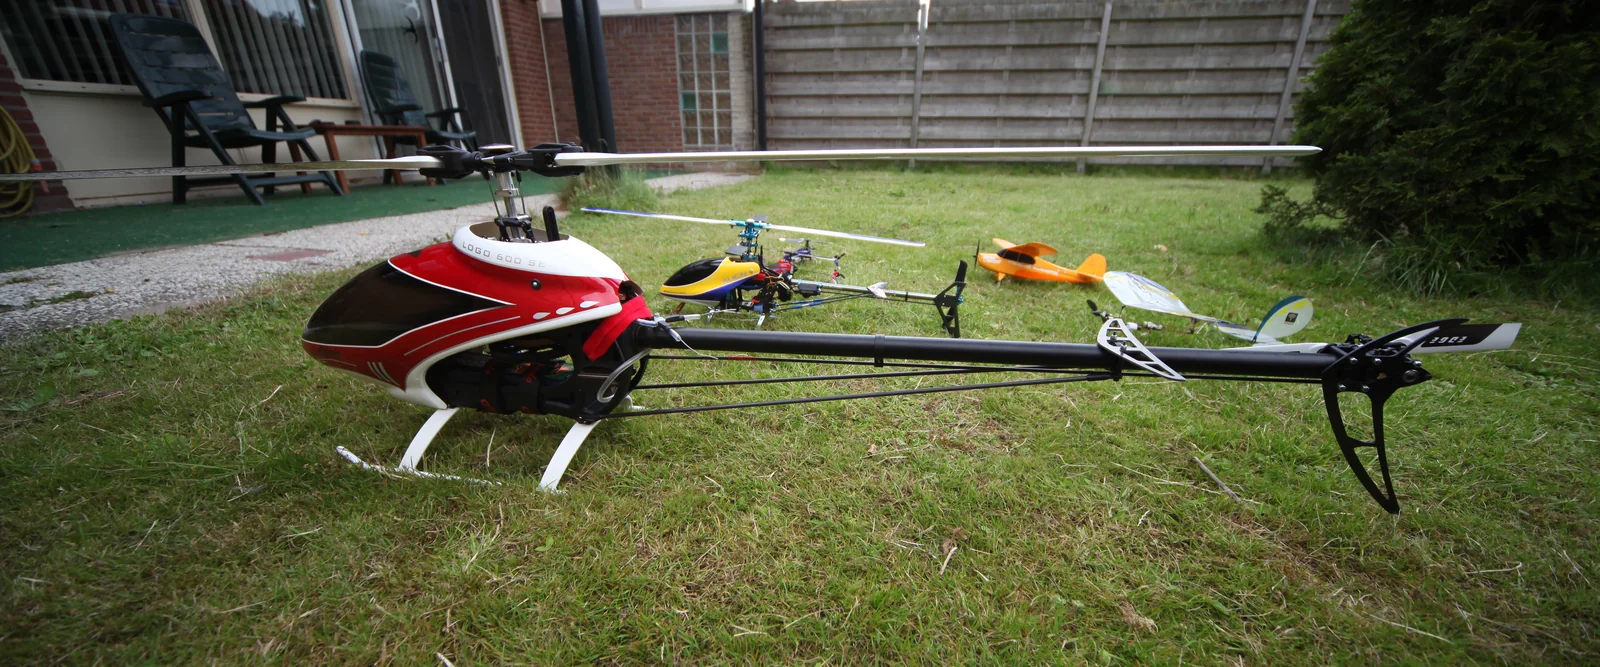
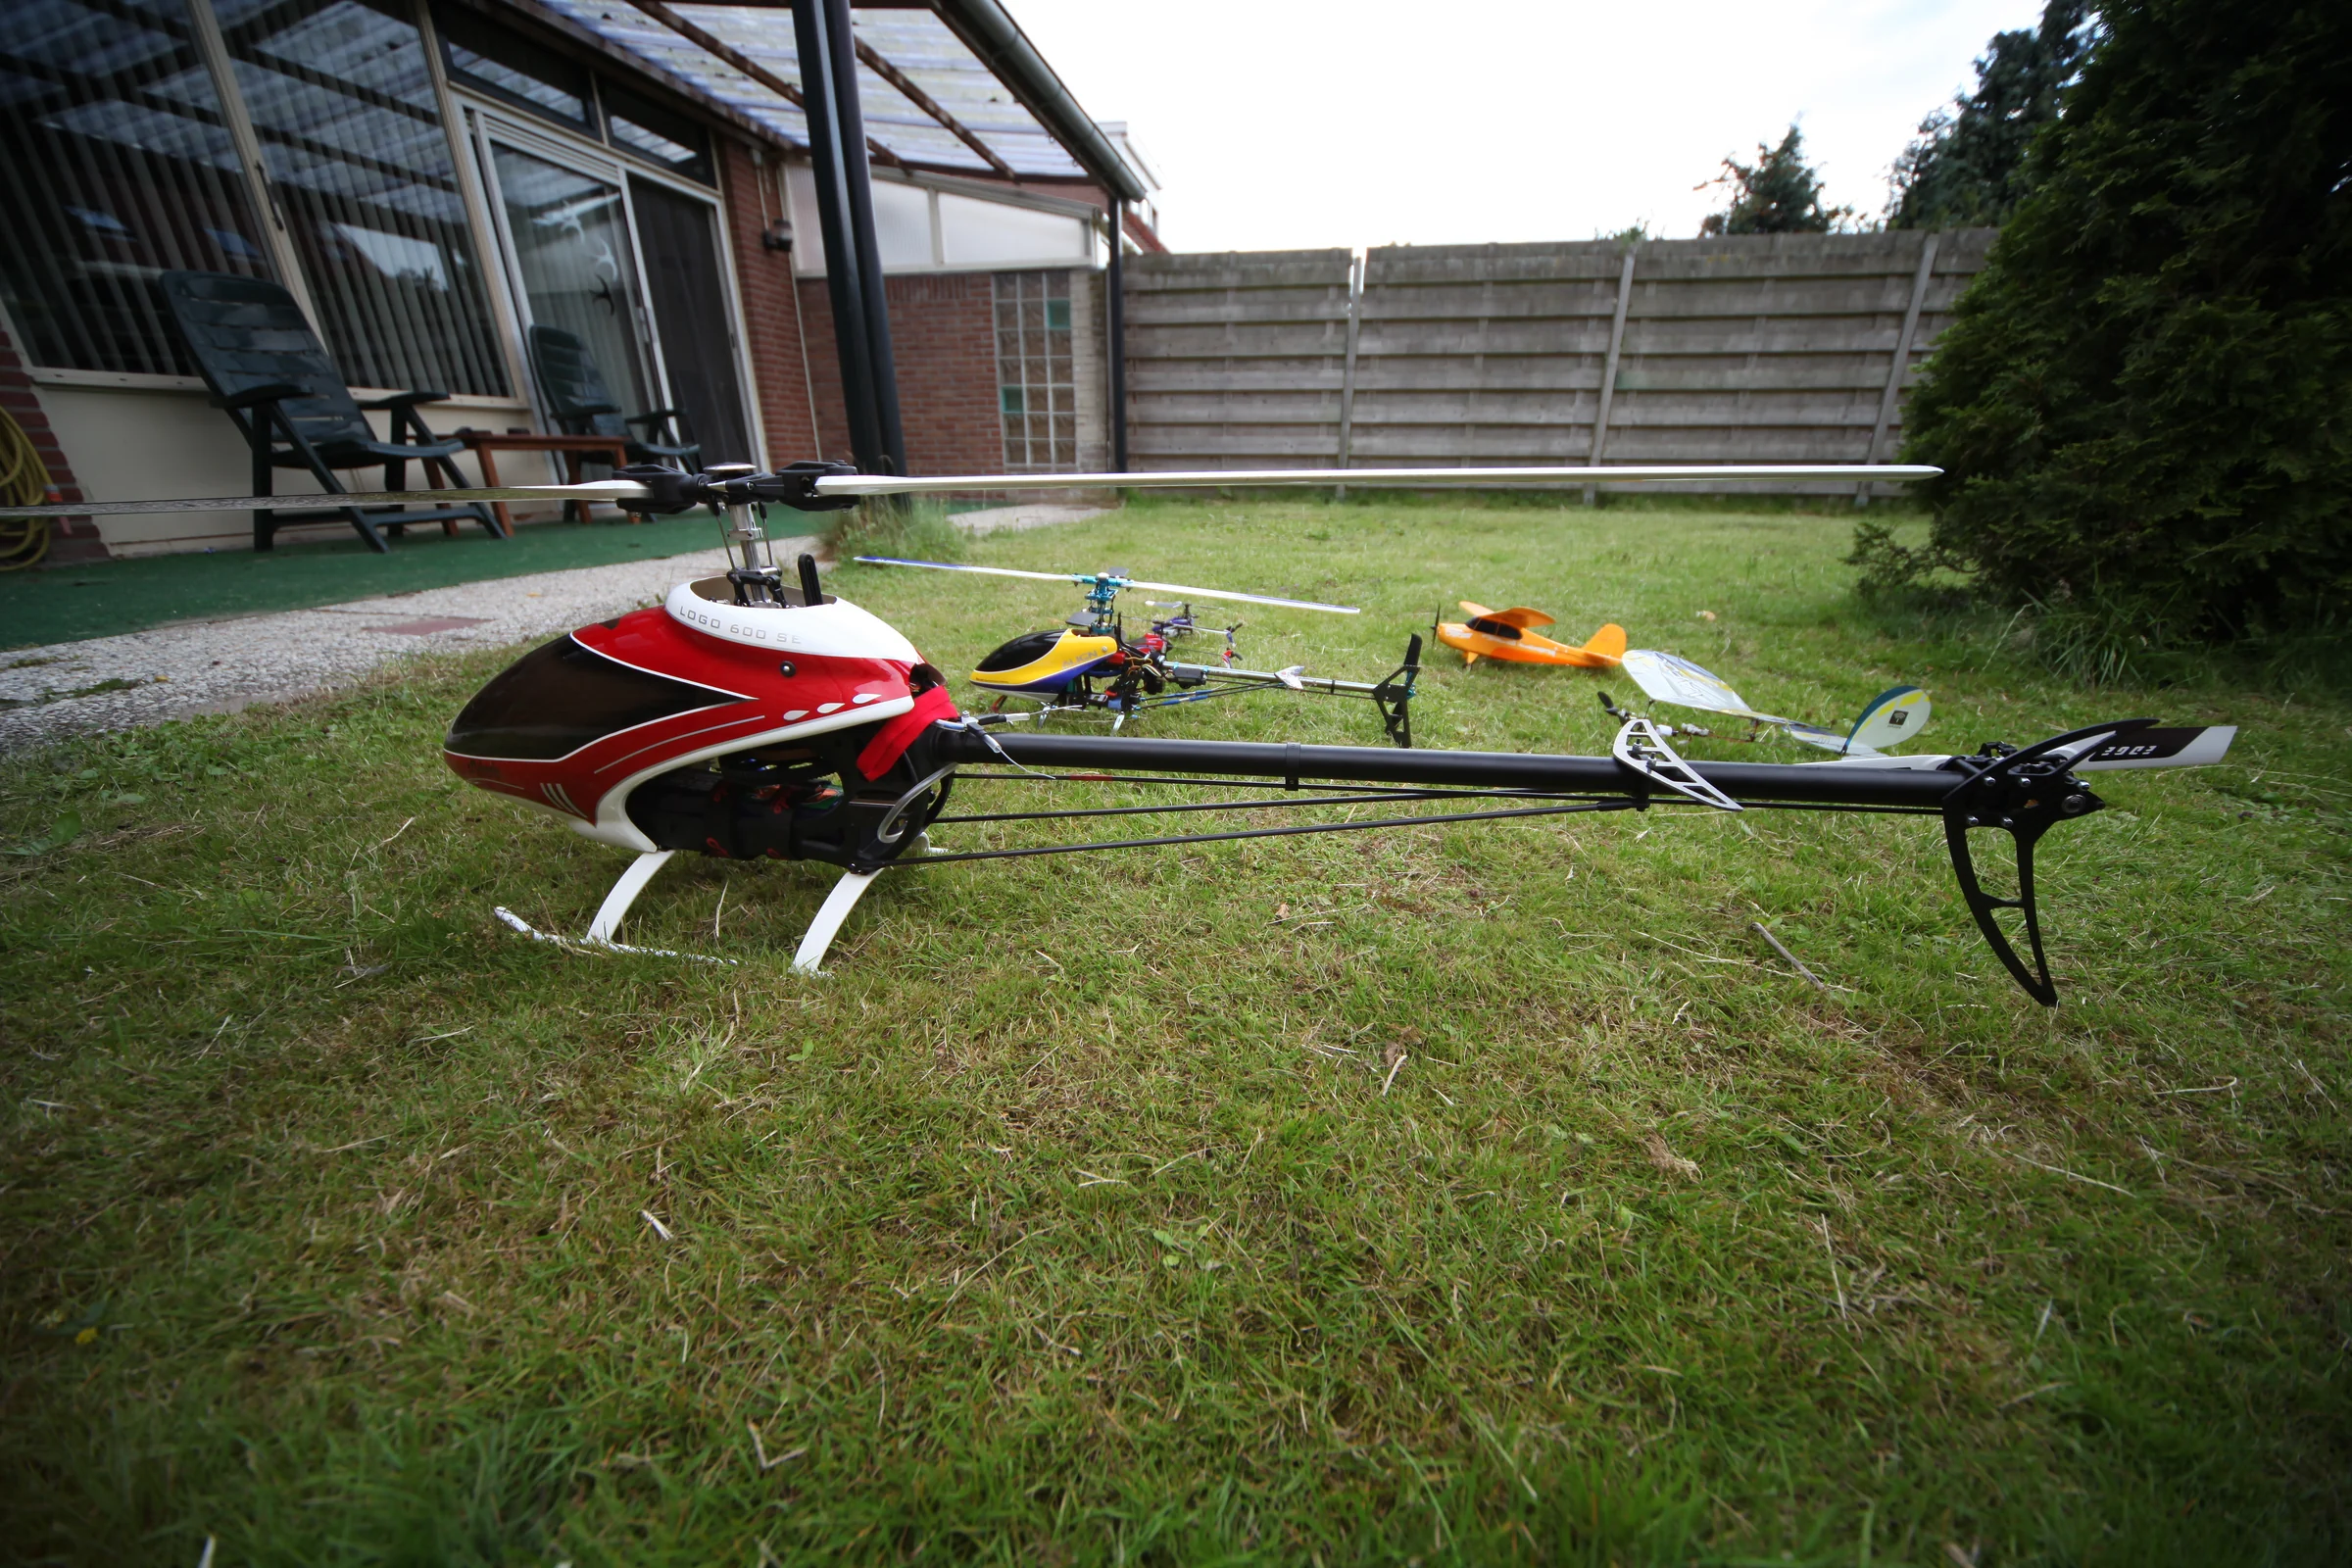
Uiteindelijk stond er een complete Logo.
De configuratie
- Model
- Mikado Logo 600 SE — gebouwd juli 2011
- Motor
- Scorpion HK-5020-450 kV
- Accu’s
- 10S Turnigy nano-tech 4000 mAh 45–90C
- Regelaar
- KONTRONIK POWERJIVE 120+ HV
- Flybarless-systeem
- Mikado Mini VBar
- Swashservo’s
- 3 × Futaba BLS-451
- Staartservo
- Futaba BLS-251
- Hoofdrotorbladen
- Edge 690 mm
- Zender
- Futaba 8FG
DE EERSTE VLUCHT
En toen moest hij vliegen.
De maiden flight verliep bepaald niet volgens plan.
Na het optoeren bleek de correctierichting van de staart in de VBar verkeerdom ingesteld. In plaats van een beginnende beweging tegen te sturen, versterkte de elektronica hem.
De Logo begon vrijwel direct als een gek rond te tollen.
Met een grote heli die je net helemaal zelf hebt gebouwd is dat geen bijzonder ontspannen moment.
Thuis heb ik de instelling gecorrigeerd. Daarna volgde een nieuwe poging.
Dit keer hield ik het bewust rustig: laag toerental, beheerst opbouwen en vooral niets forceren.
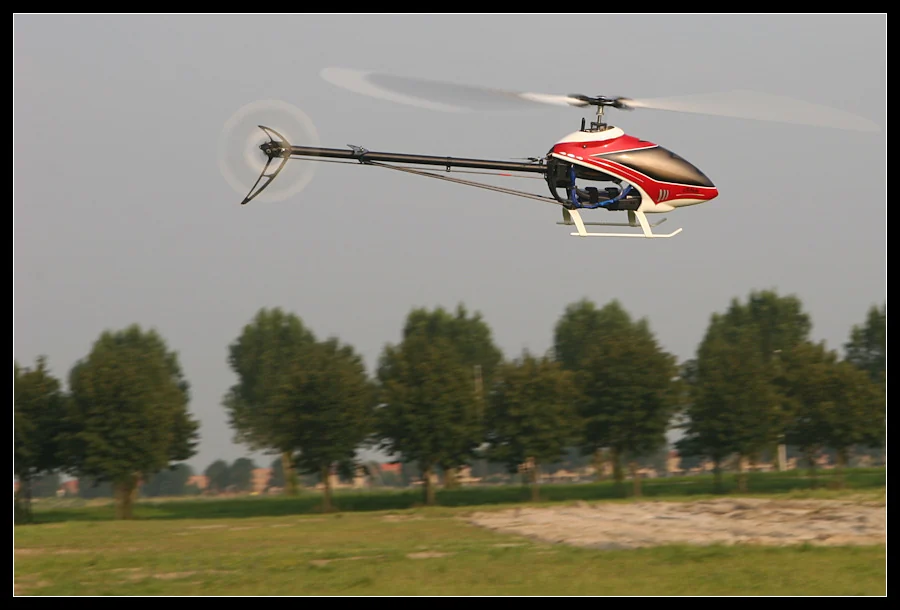
De heli vloog prachtig. Rustig, stabiel en precies zoals mij vooraf steeds was verteld dat een grote modelhelikopter zou vliegen.
Zelf was ik aanzienlijk minder rustig.
Ik stond tot op het bot gespannen.
Maar de vlucht verliep goed. De Logo deed precies wat hij moest doen en alle uren bouwen, uitzoeken, solderen, afstellen en controleren kwamen ineens samen in een machine die daadwerkelijk voor me in de lucht hing.
Adrenaline. Heerlijk.
Het bouwen was een feest.
Het vliegen misschien nog wel tien keer zoveel.
Waarom begon hij bij de eerste poging meteen rond te tollen?
Een flybarless-systeem moet een beweging niet alleen meten, maar ook in de juiste richting corrigeren. Als de romp ongewenst begint te draaien, moet de staartrotor die beweging afremmen.
Met de correctierichting verkeerdom gebeurt het omgekeerde: een kleine beweging veroorzaakt een reactie die hem groter maakt. Die grotere beweging levert vervolgens nog meer verkeerde correctie op. Dat heet positieve feedback.
Bij mijn eerste poging versterkte de staartregeling zo de draaiende beweging tijdens het optoeren. Dat verklaart waarom een verkeerde instelling heel snel tot rondtollen kan leiden.
Technische achtergrond: VStabi · correctierichting in de instelwizard, Futaba · GY701-handleiding, BLS251.
Verder kijken